Autonomie
Des logiciels de commandement et une trousse d’autonomie embarquée pour navires et véhicules terrestres sans équipage. De propriété canadienne et compatibles avec les pilotes automatiques ArduPilot standard.

Des logiciels de commandement et une trousse d’autonomie embarquée pour navires et véhicules terrestres sans équipage. De propriété canadienne et compatibles avec les pilotes automatiques ArduPilot standard.
En service
Commander plusieurs véhicules depuis un seul poste.
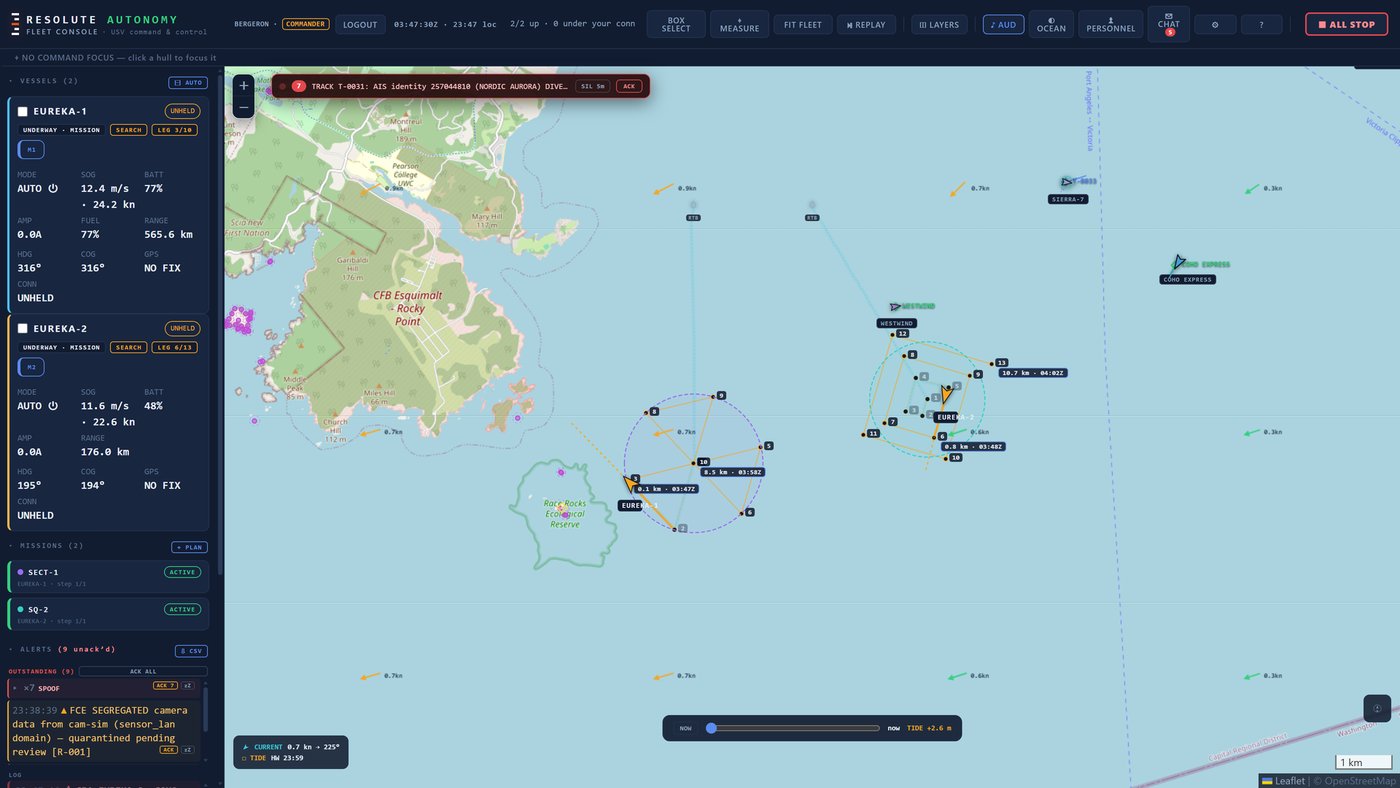
En service
Piloter un seul véhicule à distance.
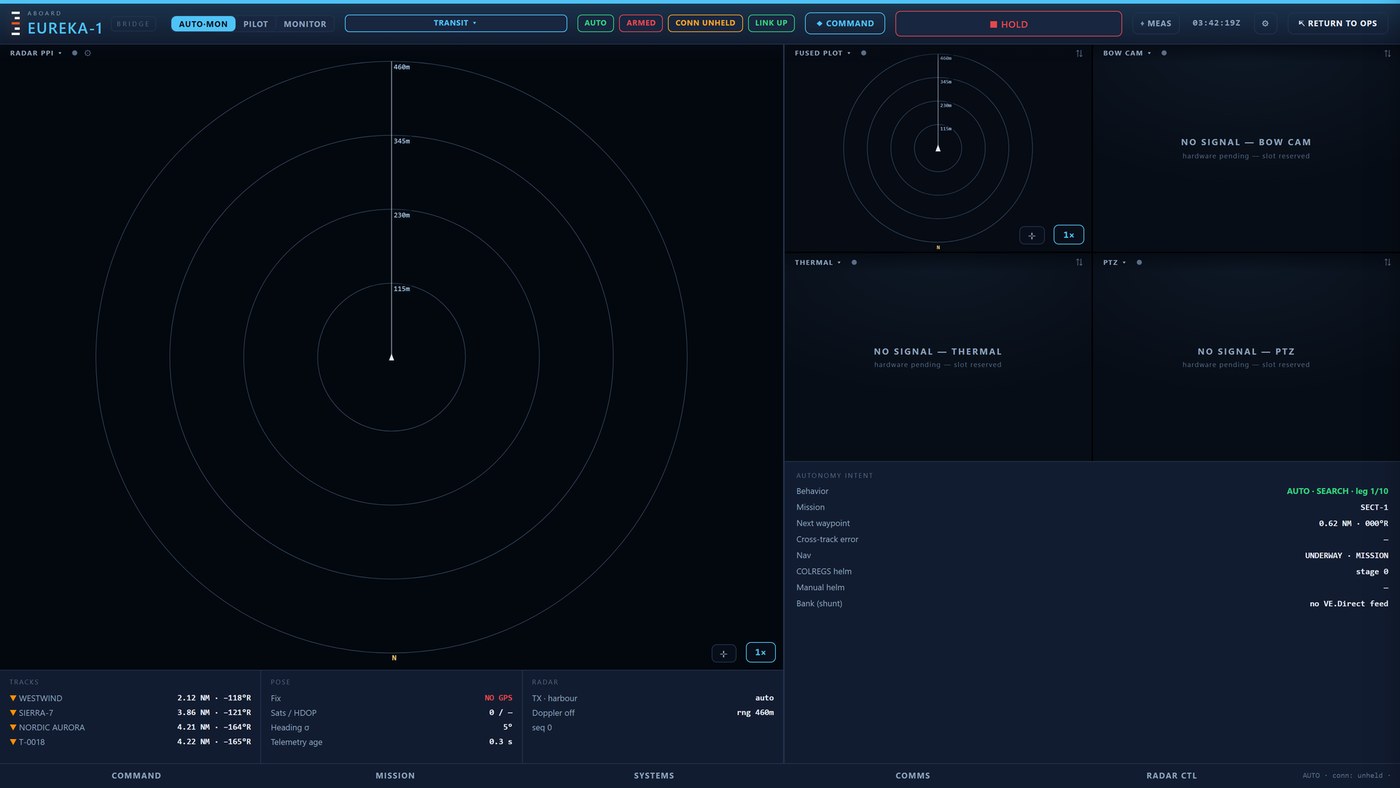
En développement
Notre trousse d’autonomie comprend tout ce dont une plateforme a besoin pour les opérations autonomes et télécommandées : pilote automatique, système de vision artificielle, calcul, surveillance de l’état du véhicule, commande et trois liaisons de communication redondantes.
En développement
Un poste portatif qui exécute la console de flotte et la passerelle, pour un véhicule ou plusieurs.
Un cadre unifié de conformité des capteurs pour la détection multimodale, avec des niveaux variés de classification des capteurs et de sensibilité des données.
Les commandes passent par plusieurs liaisons à la fois, de sorte que le véhicule reste connecté si l’une d’elles tombe. Si toutes les liaisons sont perdues, le véhicule suit une procédure établie : il poursuit son segment pendant un délai fixé, puis se maintient sur zone et revient.
Un simulateur multivéhicule pour mettre à l’essai les missions et le logiciel avant leur passage sur un véhicule.
| Pilotes automatiques ArduPilot | MAVLink 2. |
|---|---|
| TAK | Rapports de position Cursor-on-Target vers un serveur TAK, pour ATAK, WinTAK et iTAK. |
| AIS | Trafic AIS en direct depuis des flux réseau, fusionné avec les contacts radar. |
| Cartes électroniques | Cellules ENC S-57 de l’OHI, y compris les cartes du SHC et de la NOAA. |
| Zones de mission | Importation GeoJSON et KML. |
| Registres | Exportation CSV des trajectoires, des événements et des rapports. |
| Systèmes d’énergie | Systèmes Victron par Modbus TCP. |