Plateformes
Des navires et des véhicules terrestres sans équipage, conçus et construits au Canada.

Des navires et des véhicules terrestres sans équipage, conçus et construits au Canada.
Prototype en essais de mise en service
Un navire de surface sans équipage de 16 pieds qui se déplace à l’essence et tient station grâce à l’électricité et au solaire.
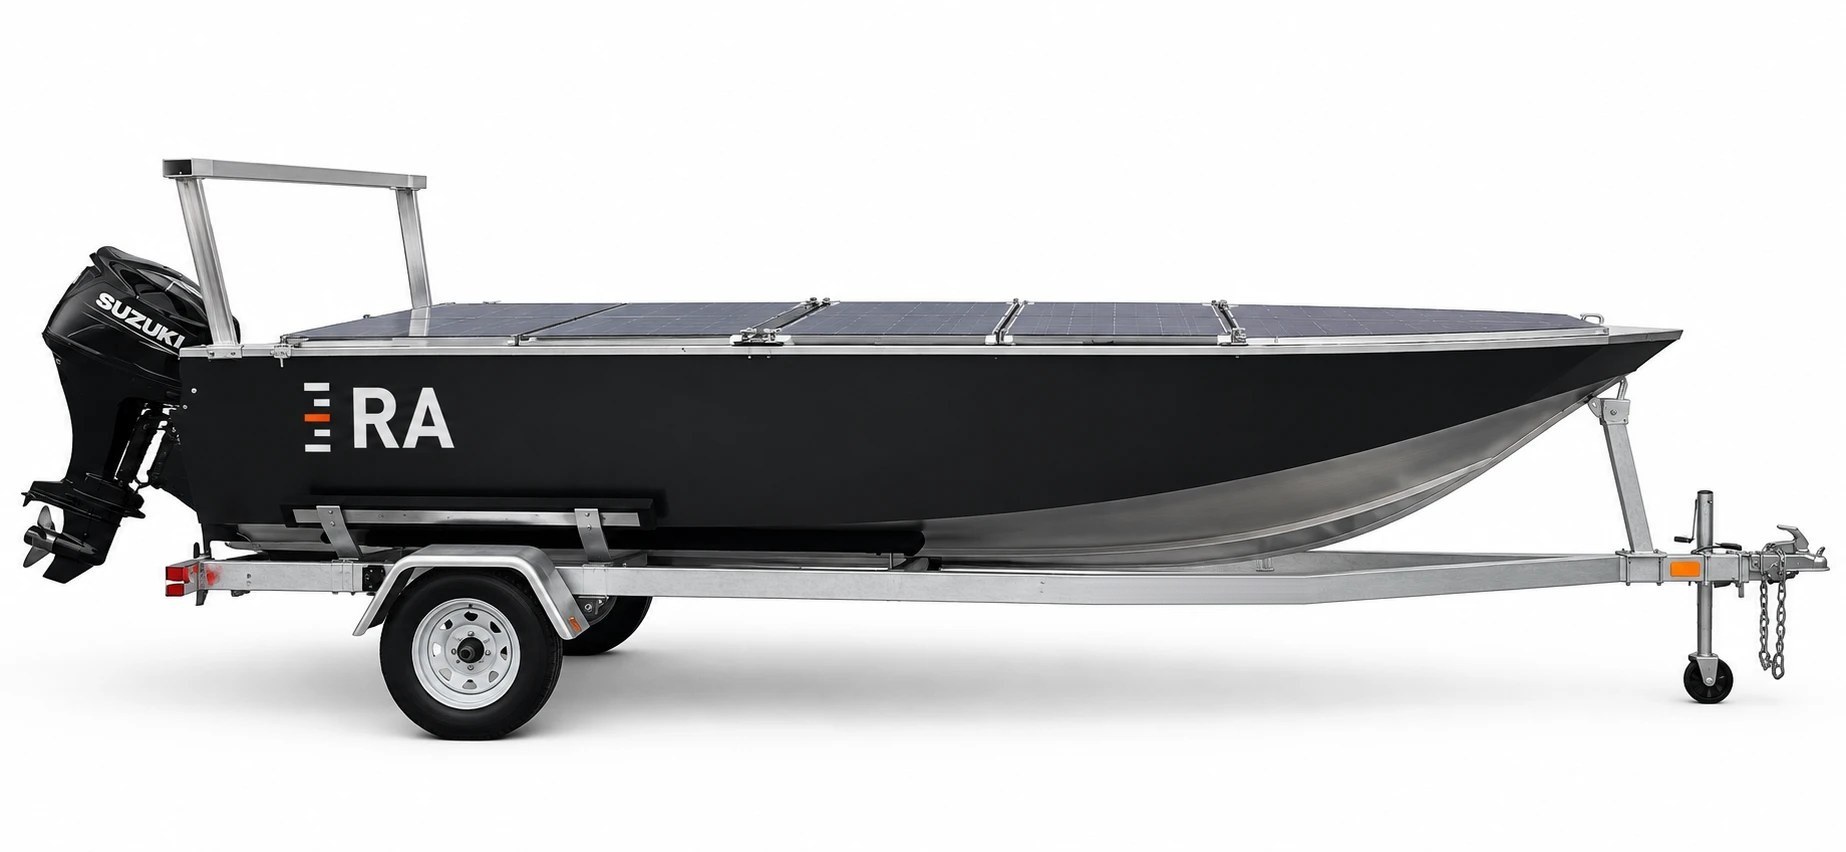
| Origine | Fabriqué au Canada par une entreprise de propriété canadienne |
| Longueur hors tout | 4,88 m (16 pi) |
| Largeur | 1,73 m (68 po) |
| Tirant d’eau | 0,15 m (6 po), moteurs relevés |
| Poids à sec | 454 kg (1 000 lb) |
| Coque | Aluminium soudé, tôle de 3,2 mm (1/8 po), d’un constructeur canadien |
| Propulsion | Hors-bord à essence pour le transit; propulseurs électriques différentiels pour le maintien en station et les manœuvres silencieuses |
| Carburant | 246 L (65 gal US) d’essence |
| Énergie | Banc de batteries LiFePO4 de 11 kWh, autochauffant pour la charge sous zéro |
| Recharge | Solaire de 800 W en station; alternateur moteur de 19 A en transit; chargeur de quai de 50 A |
| Vitesse | 24 nœuds en croisière, 30 nœuds maximum † |
| Rayon d’action | Jusqu’à 1 200 km (648 NM) à l’essence à vitesse économique; 200 km (108 NM) sur batterie, prolongé par la recharge solaire † |
| Endurance | Jusqu’à 60 jours en mer † |
| Charge utile | 363 kg (800 lb) † |
| État de mer | Opération : état de mer 3; transit : état de mer 4 † |
| Capteurs | Radar Doppler, caméra thermique, caméra couleur, émetteur-récepteur AIS, GNSS multibande à double antenne |
| Navigation | GNSS multibande à double antenne : précision RTK, cap vrai sans compas magnétique et authentification Galileo OSNMA du message de navigation satellitaire |
| Calcul embarqué | Processeur d’IA embarqué exécutant nos logiciels de perception et de navigation |
| Communications | Starlink, LTE et radio chiffrée à longue portée; une procédure établie de perte de liaison si toutes les liaisons tombent |
| Commande | Exploité depuis notre console de flotte; un seul opérateur peut commander plusieurs coques |
| Mise à l’eau et récupération | Mise à l’eau sur remorque à n’importe quelle rampe; deux navires s’empilent dans un conteneur ISO de 20 pieds |
† Les dimensions, la construction et l’équipement correspondent au prototype en exploitation. Les performances sont des objectifs de conception en cours de vérification lors d’essais sur l’eau.
Télécharger la fiche technique de la classe Eureka (PDF, en anglais)Schémas de recherche standard (lignes parallèles, ligne progressive, carré croissant, secteur) planifiés à partir d’un point de référence corrigé de la dérive. Plusieurs navires peuvent se partager une zone.
Ports, côtes et points de passage. Les contacts radar, AIS et caméra sont fusionnés en pistes uniques, et tout contact dont l’identité AIS ne correspond pas à sa piste est signalé.
Patrouilles répétables des approches, des chenaux et des eaux limitrophes. Un tirant d’eau de 6 pouces atteint les eaux peu profondes.
Limites de zones fermées, estuaires et chenaux, avec maintien en station silencieux et enregistrement thermique de nuit.
Vitesse dans les zones réglementées, rejets et navires sans AIS, consignés avec une piste de vérification.
Lignes de levé planifiées ou maintien en station prolongé pour des charges hydrographiques et environnementales.
Réservoirs, lacs de fosse et lacs éloignés où il faudrait transporter un bateau avec équipage par camion.
Mise en place, vérification et récupération de dériveurs, de bouées instrumentées et de mouillages légers.
La charge utile et l’ensemble de capteurs sont configurés selon la mission.
En conception
Une classe électrique plus petite pour les rivières, les lacs et les ports, avec une génératrice diesel à bord pour un travail long et silencieux.
En conception
Une barge de débarquement sans équipage qui transporte des véhicules terrestres et des charges palettisées.
En développement
Un véhicule terrestre équipé de la même trousse d’autonomie que nos navires.
Dessins de concept préliminaires. Les configurations changeront à mesure que les conceptions mûrissent.